آدرس ایمیل خود را وارد نمایید
ثبت




نکات برجسته
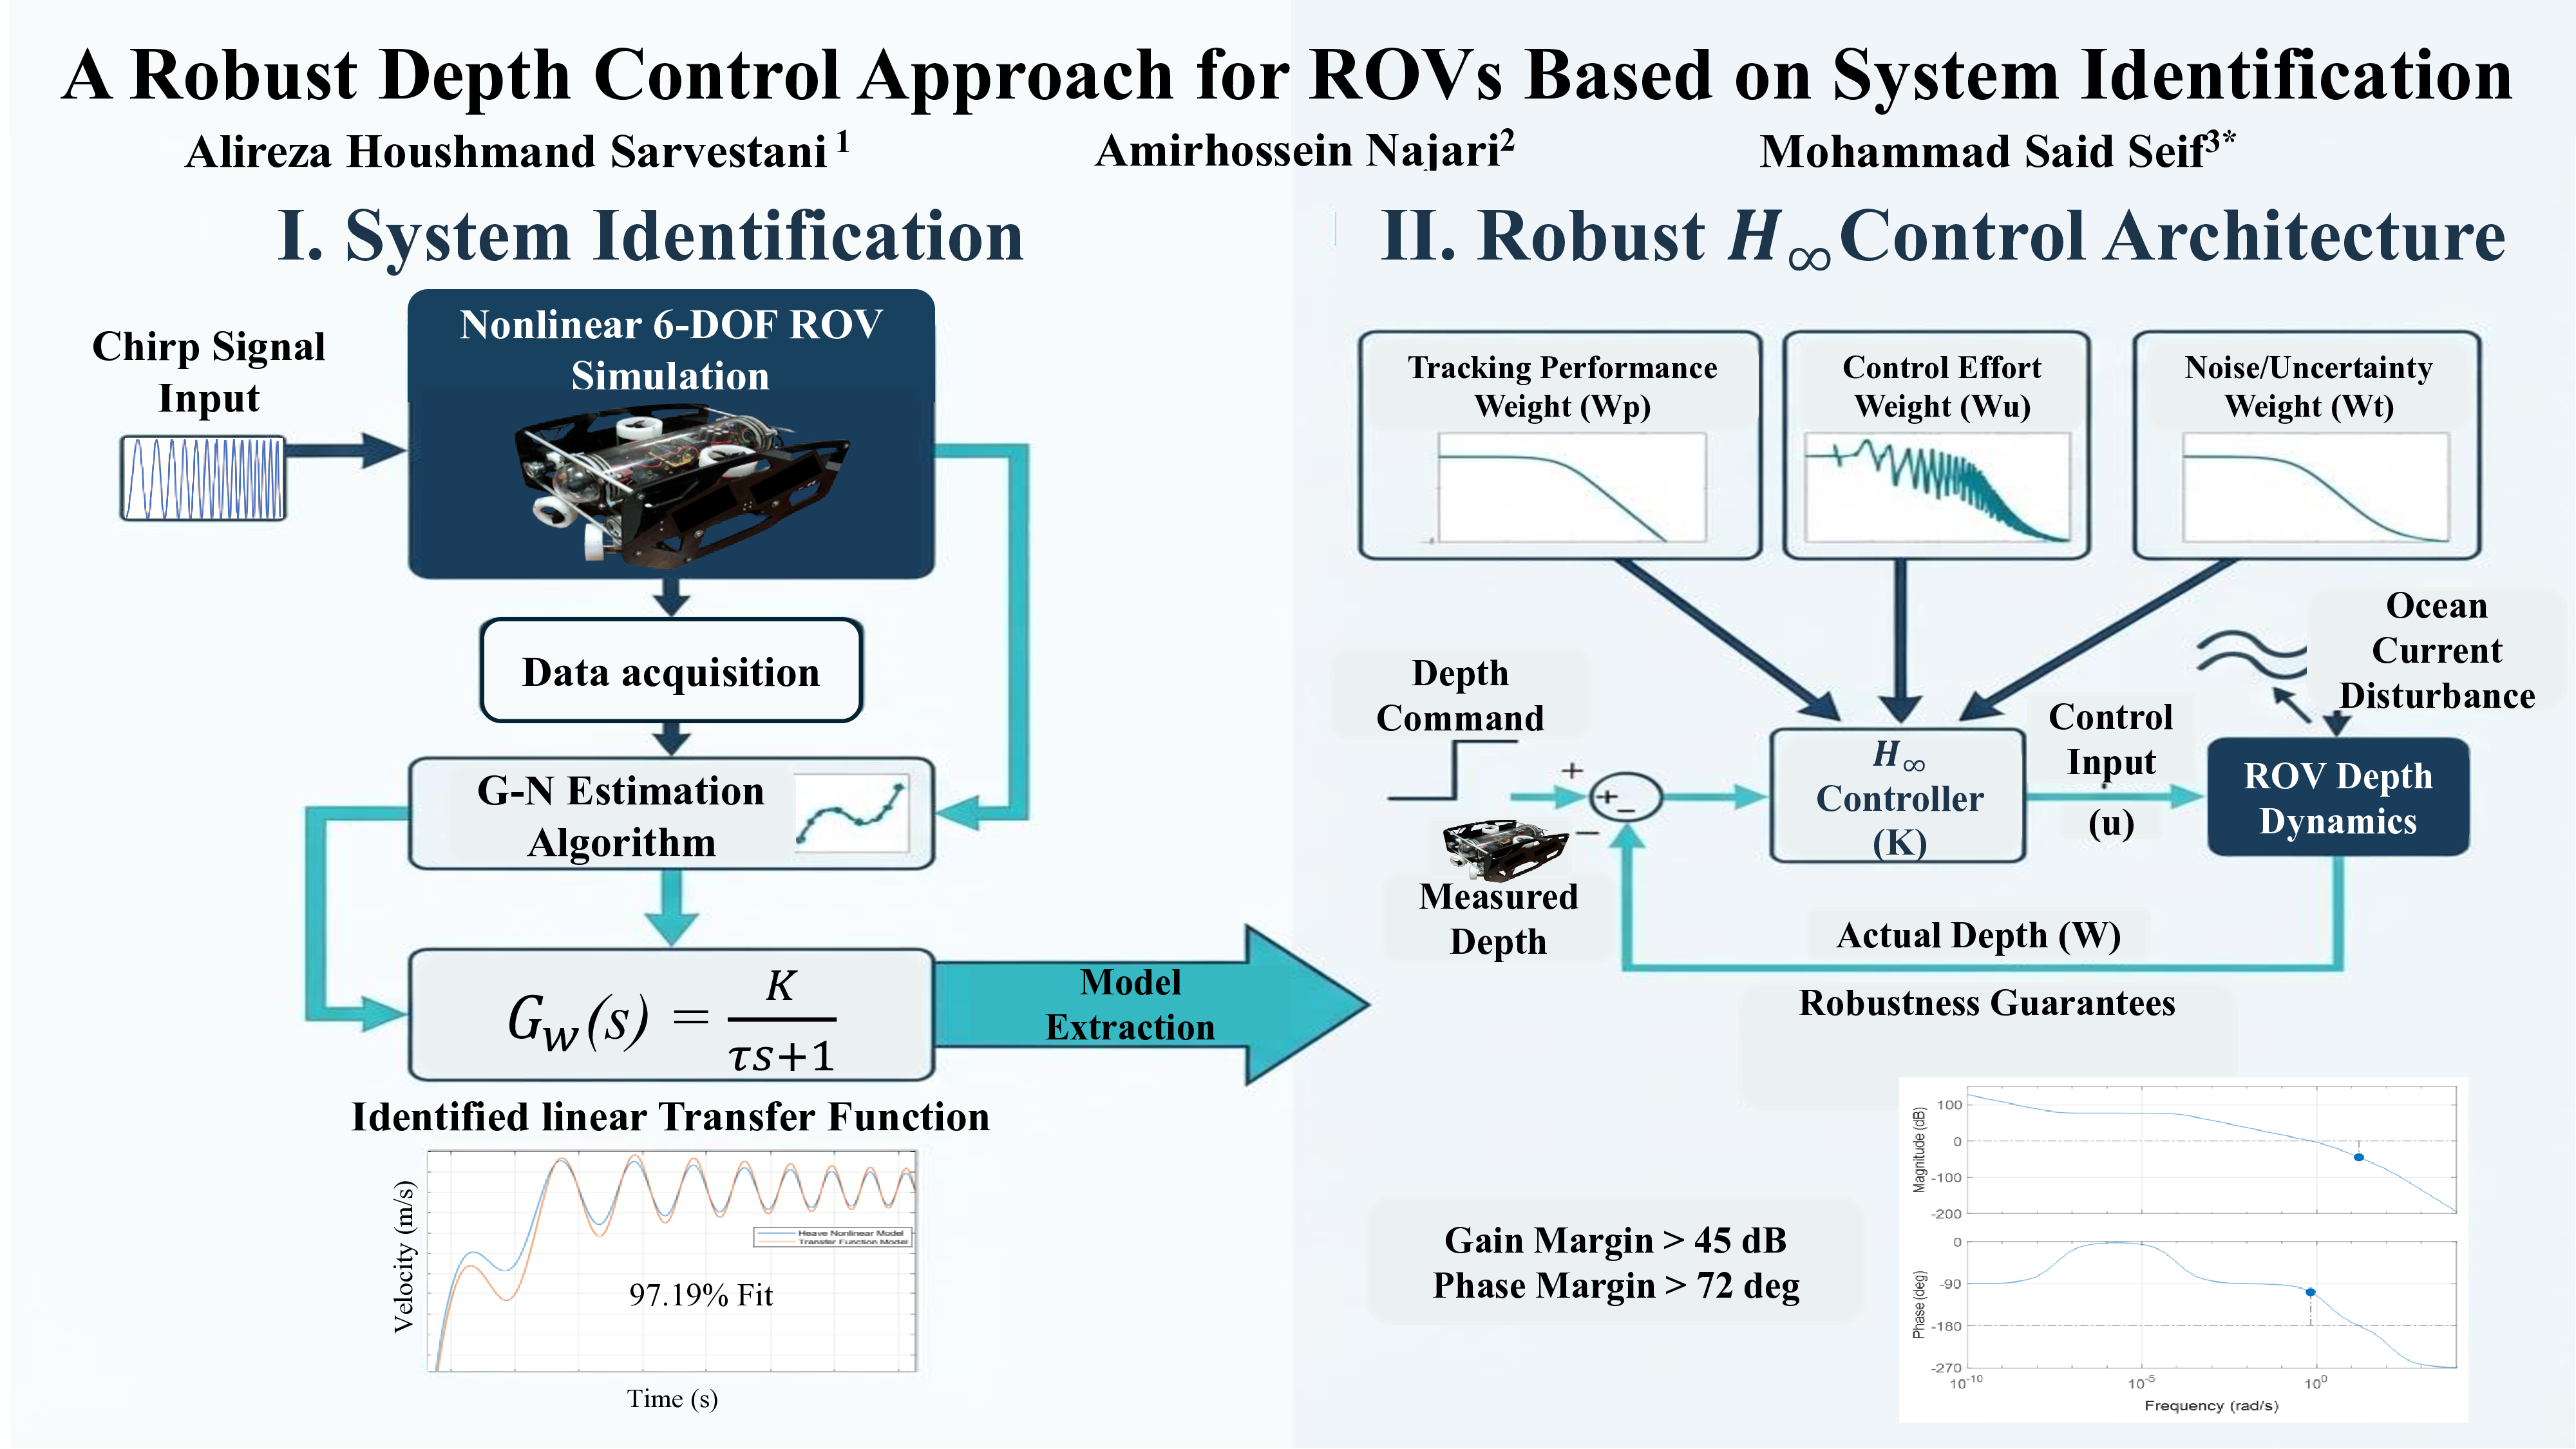
مدلسازی دادهمحور دقیق: استخراج تابع تبدیل خطی سرعت عمودی با الگوریتم گاوس-نیوتن و دقت برازش ۹۷.۱۹%
طراحی کنترلکننده مقاوم  : سنتز موفق کنترلکننده با حاشیه فاز ۷۲ درجه و حاشیه بهره ۴۵ دسیبل
عملکرد عالی در ردیابی پله: ردیابی فرمان عمق ۰.۶ متری در ۵ ثانیه، با فراجهش صفر و خطای ماندگار صفر
پایداری در برابر اغتشاشات شدید: حفظ بیشینه خطای موقعیت زیر ۹ میلیمتر در حضور جریانهای اقیانوسی ۱ نیوتنی


International Journal of Maritime Technology is licensed under a
Creative Commons Attribution-NonCommercial 4.0 International License.